|
|
|
UC-win/Road for RoboCar(R) 플러그�・옵션
 |
+ |
RoboCar(R)
 |
�플러그� 개요
- ì¹´ 로보틱스 플랫í�¼ãƒ»ìŠ¤ì¼€ì�¼ 모ë�¸ì¹´ RoboCar(R)와 연계한 리얼타임 VR-UC-win/Roadì—� ì�˜í•œ ì‹œë®¬ë ˆì�´ì…˜ 시스템ì�„ 소개합니다.
ë“œë�¼ì�´ë¹™ ì‹œë®¬ë ˆì�´ì…˜ 기능ì�´ 충실한 버추얼 리얼리티 소프트 UC-win/Road를 로봇 ê¸°ìˆ ì�„ 탑재한 ì¹´ 로보틱스 플랫í�¼ [RoboCar(R)]ì—�
연계시켜 VR공간ì—�ì„œì�˜ ë“œë�¼ì�´ë¹™ì—� ì�˜í•´ 실차ì�˜ 1/10스케ì�¼ 모ë�¸ì¹´ë¥¼ 모형 ë�„ë¡œìƒ� 등ì—�ì„œ ì œì–´ì‹œí‚¤ëŠ” VRì‹œë®¬ë ˆì�´ì…˜ì�´ 가능한 시스템입니다.
�RoboCar(R)란
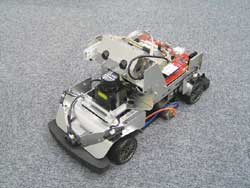
- RoboCar(R)는 주ì‹�회사 ZMP사가 개발한 스케ì�¼ 모ë�¸ì¹´ë¡œ ì�´í•˜ì�˜ 특징ì�„ ê°€ì§€ê³ ìžˆìŠµë‹ˆë‹¤.
- 실차� 10분� 1� 스케� 모�.
- 본격ì �ì�¸ 구ë�™ê³„, 서스펜션, 조타계.
- ìŠ¤í…Œë ˆì˜¤ ì¹´ë©”ë�¼ì™€ ê³ ì†� í™”ìƒ� ì�¸ì‹� 모듈.
- ìŠ¤í…Œë ˆì˜¤ë·°ì—� ì�˜í•œ ìž¥ì• ë¬¼ 검지, ì°¨ì„ ì�¸ì‹� ì•Œê³ ë¦¬ì¦˜ì�„ 탑재.
- ��로 센서, 가�� 센서, 차륜 로터리 �코� 등� 내계 센서.
- ì �ì™¸ì„ ì¸¡ê±°ë¦¬ 센서, ë ˆì�´ì € ë ˆì�¸ì§€ 파ì�¸ë�”(별매 옵션)ì�˜ 외계 센서.
- 모터 ì „ë¥˜, ì „ì§€ 잔량 등ì�˜ 모니터ë§�.
- 범용 OSì�¸ Linux를 탑재. 범용 개발 환경ì—�ì„œ ì• í”Œë¦¬ì¼€ì�´ì…˜ì�„ 작성 가능.
- ë¬´ì„ í†µì‹ ì—� ì�˜í•´ PC와 연계.
�UC-win/Road와 RoboCar(R)� 연계
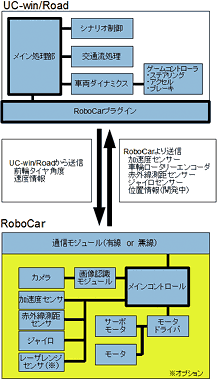
- UC-win/Roadì—�서는 ì •ë°€í•œ 공간 표현, 다양한 êµ�통 환경・시나리오를 ì„¤ì •í• ìˆ˜ 있으며, ê°€ìƒ�공간ì�„ ì£¼í–‰í• ìˆ˜ 있습니다.
한편 RoboCar(R)ì—�서는 실차ì�˜ 10분ì�˜ 1ì�˜ 스케ì�¼ 모ë�¸ì�´ë�¼ëŠ” 특징ì�„ ê°€ì ¸, 현실 공간ì�„ ì£¼í–‰í• ìˆ˜ 있습니다. ì�´ëŸ¬í•œ 특징ì�„
조합함으로ì�¨ ê°€ìƒ�공간ì—�서는 ê²€ì¦�í• ìˆ˜ 없는 복합 현실ìƒ�ì—�ì„œì�˜ ì‹œë®¬ë ˆì�´ì…˜ì�´ 가능하게 ë�©ë‹ˆë‹¤.
 |
|
 |
 |
|
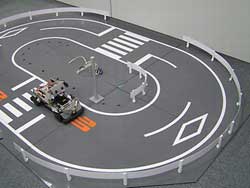
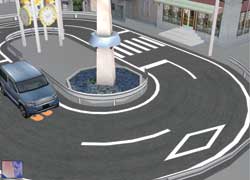
▲모형ì—�ì„œ 주행 환경ì�„ ìž‘ì„±í•˜ê³ (위그림),
VR공간내ì—�ì„œ ì‹œë®¬ë ˆì�´ì…˜ 주행(아래그림) |
|
|
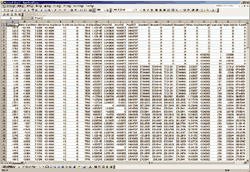
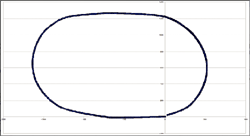
�로그 취� 예
 |
|
 |
| ▲로그 화� |
|
â–²ì�´ë�™ 궤ì �ì�˜ 산출 |
- UC-win/Road는, 대규모 버추얼 리얼리티(VR:가ìƒ�현실)공간ì�„ 알기 쉬운 순서와 조작으로 단시간ì—� ìž‘ì„±í• ìˆ˜ 있습니다.
ê·¸ì—� 따른 다양한 리얼타임 ì‹œë®¬ë ˆì�´ì…˜ì�„ ì œê³µí•´ 왔습니다.
ì�´ë²ˆì—� RoboCar(R)와 연계함으로ì�¨ VRì—�만 머물지 ì•Šê³ , 믹스드 리얼리티(MR:복합현실)ì—�ì„œì�˜ ì‹œë®¬ë ˆì�´í„°ì—�ë�„ ì�‘ìš©ì�„ 기대í•
수 있습니다. UC-win/Road와 연계함으로ì�¨ 다양한 ì‹œë®¬ë ˆì�´í„°ì—� ì�´ìš©í•˜ì‹¤ 수 있ì�„ê±°ë�¼ ìƒ�ê°�ë�©ë‹ˆë‹¤.
| RoboCar(R) RoboCar(R) & SDK 2010 |
â—�스케ì�¼ 모ë�¸ì¹´Ã—로봇 기ìˆ
- ìž�ë�™ì°¨ ê¸°ìˆ (Automotive Technology)ê³¼ 로봇 ê¸°ìˆ (Robot Technology)ì�˜ 진화ì—� ì�˜í•´ 지능화ë�œ 차세대
ìž�ë�™ì°¨ëŠ” ìž�율 ì�´ë�™ 로봇과 다양한 ê¸°ìˆ ì�„ ê³µìœ í•©ë‹ˆë‹¤. ì�´ 새로운 카・로보틱스 분야ì—�ì„œì�˜ 연구, êµ�육ì�„ 실현하기 위해서 1/10
스케ì�¼ 모ë�¸ 플랫í�¼ì�„ ì œê³µí•©ë‹ˆë‹¤.
로봇 ê¸°ìˆ ì�„ ì �용하여 ìž�율 ì�´ë�™, ìž�ë�™ì°¨ê°„ í†µì‹ , ìž�ë�™ì°¨ì™€ ì�¸ê°„ì�˜ ì�¸í„°ëž™ì…˜ 등ì�˜ 초기 연구ì—� í™œìš©í• ìˆ˜ 있습니다. ë˜�í•œ 대학,
기업 등ì�˜ ì œì–´ ì�´ë¡ 학습, ìž�ë�™ ì œì–´ 실습, 개발 프로세스 êµ�육ì—� í™œìš©í•˜ê³ ì‚°ì—…ê³„ì™€ êµ�육 현장ì�„ 연결하는 엔지니어 육성 êµ�재로ì�¨ë�„
ì œê³µí•©ë‹ˆë‹¤.
�충실한 환경 �� 플랫�
- ìŠ¤í…Œë ˆì˜¤ í™”ìƒ� 처리 모듈
ìŠ¤í…Œë ˆì˜¤ ì¹´ë©”ë�¼ì™€ í™”ìƒ� 처리 보드를 스케ì�¼ 모ë�¸ì¹´ 본체ì—� 탑재해 리얼타임으로 í™”ìƒ� 처리를 실행합니다. ìž�율 ì�´ë�™ 시스템ì�˜ ì•Œê³ ë¦¬ì¦˜ì�„
연구실내�서 검� 가능합니다.
- ì �ì™¸ì„ ì¸¡ê±° 센서
ìž¥ì• ë¬¼ 검지나 주차 ì„œí�¬íŠ¸ 등ì—� ì�´ìš©í• 수 있는 ì �ì™¸ì„ ì¸¡ê±° 센서를 탑재합니다. 센서는 차체ì�˜ ì „í›„, 측면ì�˜ 설치바를 ì�´ìš©í•´ ìœ ì €
스스로 ìž�ìœ ë¡ê²Œ ì„¤ì • 가능합니다.
- ��로 센서, 가�� 센서, 차륜 로터리 �코드 등� 내계 센서
차량ì�˜ ìš´ë�™ í•´ì„� 등ì—� ì�´ìš©í• 수 있는, ê°�종 센서를 íƒ‘ìž¬í•˜ê³ ìžˆìŠµë‹ˆë‹¤.
- 소형 ë ˆì�´ì € ë ˆì�¸ì§€ 파ì�¸ë�”
옵션으로 소형 ë ˆì�´ì € ë ˆì�¸ì§€ 파ì�¸ë�”를 설치 가능합니다. 본격ì �ì�¸ ìž�율 ì œì–´ 시스템ì�˜ 연구 ìš©ë�„ì—� 최ì �입니다.
스케ì�¼ 모ë�¸ ì „ê¸°ìž�ë�™ì°¨
ì „ê¸°ìž�ë�™ì°¨ 시스템, MATLABR/Simulinkョ와ì�˜ 연계, ë¬´ì„ í†µì‹ ì�„ ì�´ìš©í•œ 리모콘 컨트롤
- ìœ ì € ì• í”Œë¦¬ì¼€ì�´ì…˜ì�˜ 탑재
스케ì�¼ 모ë�¸ì¹´ 본체ì—� OS를 탑재, PCìƒ�ì�˜ ìœ ì € ì• í”Œë¦¬ì¼€ì�´ì…˜ê³¼ 연계, ë¬´ì„ í†µì‹ ì�„ 활용해 다양한 장치와 연계
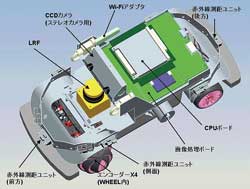 |
| ▲본체 ë ˆì�´ì•„웃 ì�´ë¯¸ì§€ |
��용씬, 용� 사례
- 위험 회피 어시스트 ê¸°ìˆ ì�˜ 연구, ìž�ë�™ 주차ì�˜ 연구, ìž�율 주행 ì•Œê³ ë¦¬ì¦˜ì�˜ 연구, 그룹 ì œì–´, ì�¸í”„ë�¼ 협조ì�˜ 연구 등
■RoboCar(R)� 사양 �람
| �품명 / 형번 |
RoboCar(R) / ZMP RC-Z |
| 사�즈 / 중량 |
429.0 x 195.0 x 212.2,약3kg (최대1kg까지 추가 ì �재 가능) |
| 시스템 기본 구성 |
ìŠ¤í…Œë ˆì˜¤ ì¹´ë©”ë�¼ |
VGA CCD 30fps (x2) |
| 화� �� 모듈 |
ZMP사 ì œí’ˆ 모듈((IMAPCAR(R) : NEC사 ì œí’ˆ ë³‘ë ¬ 프로세서) |
| 메� 컨트롤러 |
CPU : AMD Geode(R) LX800 Processor 500MHz |
| í†µì‹ ëª¨ë“ˆ |
Wi-Fií†µì‹ ëª¨ë“ˆ IEEE802.11 b/g/n |
| 내계 센서 |
��로 1축 |
| 가�� 3축 |
| 로터리 �코�(차륜 x4, 구� 모터축 x1) |
| 외계 센서 |
ì �ì™¸ì„ ì¸¡ê±° 센서 (x8) |
| ë ˆì�´ì € ë ˆì�¸ì§€ 파ì�¸ë�” *옵션 |
| 샤시, í”„ë ˆìž„ |
카본FRP샤시, ë�”블 위시본 서스펜션, ZMP사 ì œí’ˆ 알루미늄 í”„ë ˆìž„ |
| 모터 드��버 |
ZMP사 ì œí’ˆ 모듈 |
| 서보 모터 |
로봇용 서보 모터 |
| 구�용 모터 |
소형DC모터 |
| 배터리 |
ì œì–´ 시스템용 배터리 단3 ë‹ˆì¼ˆìˆ˜ì†Œì „ì§€ (x12)
구�용 배터리 니켈수소배터리팩 (x1) 7.2V |
| 메� 컨트롤러 OS |
Linux (소프트 리얼타임) |
| 컨트롤 소프트웨어 |
ì œì–´ 소프트웨어, ZMPë�¼ì�´ë¸ŒëŸ¬ë¦¬, 네트워í�¬ì†Œí”„트웨어 |
| 화� 처리 프로세서 |
ì „ìš© 코드 |
| OS |
Windows(R) / Linux |
| 개발 환경 |
gcc |
※[RoboCar(R)][로보카]는 주�회사 ZMP� 등��표입니다.
â—�향후ì�˜ 개발 ì˜ˆì •
- ì œ2탄으로ì�¨ [UC-win/Road]와 ZMP사 ì œí’ˆ 9축 모션 센서[e-nuvo IMU-Z]를 연계시켜 ë“œë�¼ì�´ë²„ì�˜ ìš´ì „ ìž�세나
ë�™í–¥ì�˜ 검출ì�´ 가능한 VRì‹œë®¬ë ˆì�´ì…˜ 시스템ì�˜ 개발ì�„ ì˜ˆì •í•˜ê³ ìžˆìŠµë‹ˆë‹¤.
í�¬ëŸ¼ì—�ì�´íŠ¸ì™€ ZMP, 차세대 ìž�ë�™ì°¨ì™€ 서비스 로봇 분야ì—�ì„œ ì œíœ´ë¡œ
  í�¬ëŸ¼ì—�ì�´íŠ¸ì�˜ ë“œë�¼ì�´ë¹™ ì‹œë®¬ë ˆì�´í„°ì™€ ZMPì�˜ ì¹´ 로보틱스・플랫í�¼ RoboCar(R)ê°€ 연계 |
- 주ì‹�회사 í�¬ëŸ¼ì—�ì�´íŠ¸ì™€ 주ì‹�회사 ZMP는, ìž�ë�™ì°¨ë‚˜ 차세대 모빌리티, ìž�율 ì�´ë�™ 로봇ì�˜ 개발ì�„ ê°€ì†�시키기 위해, ì œíœ´í•˜ê²Œ ë�˜ì—ˆìŠµë‹ˆë‹¤.
ì œ1탄으로ì�¨ í�¬ëŸ¼ì—�ì�´íŠ¸ì‚¬ ì œí’ˆ 버추얼 리얼리티(VR)소프트[UC-win/Road]와 ZMP사 ì œí’ˆ ì¹´ 로보틱스・플랫í�¼[RoboCar(R)]ì�„
연계시킨 VRì‹œë®¬ë ˆì�´ì…˜ 시스템[UC-win/Road for RoboCar(R)]ì�„ 개발했습니다. ê·¸ì—� ë”°ë�¼ ìž�ë�™ì°¨ ë¿�만 아니ë�¼
오피스ì�˜ 경비나 ì²ì†Œ, 공장ì�˜ 반송용 등ì�˜ ìž�율 ì�´ë�™ 로봇ì�˜ ì‹¤ì œ 환경ì—�ì„œì�˜ ì‹œë®¬ë ˆì�´ì…˜ì�´ ê°€ìƒ�ê³¼ 현실 양쪽ì—�ì„œ ì‹¤ì‹œí• ìˆ˜ 있게
�니다.
|
UC-win/Road DS체험 세미나
 ��시 : 2010년 7월 9�(금) 13:30~17:00   �참가비 : 무료
 â—�회장 : í�¬ëŸ¼ì—�ì�´íŠ¸ ë�™ê²½ë³¸ì‚¬ GT타워 세미나룸 TV회ì�˜ 시스템으로 ë�„ì¿„ãƒ»ì˜¤ì‚¬ì¹´ãƒ»ë‚˜ê³ ì•¼ãƒ»í›„ì¿ ì˜¤ì¹´ì—�ì„œ ë�™ì‹œ 개최 |
|
■UC-win/Road for RoboCar(R) 릴리스�:2010년8월 |
| (Up&Coming '10 한여름호 게재) |
 |
|

>> �»•i‘��‡ƒJƒ^ƒ�ƒO
>> ƒvƒŒƒ~ƒAƒ€‰ïˆõƒT�[ƒrƒX
>> ƒtƒ@ƒCƒiƒ“ƒVƒƒƒ‹ƒTƒ|�[ƒg
|
![‚±‚̃y�[ƒW‚ðƒXƒ^�[ƒgƒy�[ƒW‚É�Ý’è‚·‚é](/image/start2.png)