|
|
|
�처��
|
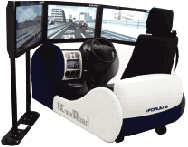
본 ì‹œë®¬ë ˆì�´í„°ëŠ” 재단법ì�¸ ì�¼ë³¸ êµ�통 관리 ê¸°ìˆ í˜‘íšŒê°€ ì •í•˜ëŠ” ìš´ì „ ì‹œë®¬ë ˆì�´í„° 형ì‹� ì�¸ì • 기준ì—� 준거한 ìš´ì „ êµ�습소용 ë“œë�¼ì�´ë¹™ ì‹œë®¬ë ˆì�´í„°
입니다. VRì—�ì„œì�˜ ìš´ì „ì¤‘ 위험 사ìƒ�ì�˜ 리얼한 표현, 42ì�¸ì¹˜ 3CH모니터ì—� ì�˜í•œ 광시야ê°�ì�˜ 실현, ë°� ìž�ë�™ì°¨ 부품ì�˜ 스티어ë§�
기구ì�˜ 탑재ì—� ì�˜í•´, 실차ì—� 가까운 ê°�ê°�으로 ì‹œë®¬ë ˆì�´ì…˜ì�„ 체험하는 것ì�´ 가능합니다.
ì‹œë®¬ë ˆì�´ì…˜ ì²´í—˜ 후ì—�는, ì²´í—˜ìž�ì�˜ ìš´ì „ 로그로부터 êµ�재ì—� 따른 진단ì�´ 가능하며 진단 기능으로부터 ì •ë³´ë¥¼ 수집해 수강ìž� ì „ì›�ì—�게
ìš´ì „ ê²°ê³¼ì�˜ 집계 ë°� 통계 처리ë�„ 가능합니다. ë˜�í•œ 형ì‹� ì�¸ì • ì·¨ë“�ì�„ ìž‘ì—…ì�„ 진행중입니다. |
|
 |
â—�ì•ˆì „ ìš´ì € êµ�재
  형ì‹� ì�¸ì • 기준ì—� 준거한 6종류ì�˜ êµ�재와 옵션 시나리오로ì�¨ 2종류ì�˜ êµ�재를 ì„¤ì •í•˜ê³ ìžˆìŠµë‹ˆë‹¤.
 ■형ì‹� ì�¸ì • 기준 준거 표준 시나리오
- 위험 예측 �습
ë�„ë¡œì—�ì„œ 위험ì�„ 수반하는 위험성ì�´ 높ì�€ 사ìƒ�ì�„ ë“œë�¼ì�´ë¹™ ì‹œë®¬ë ˆì�´í„°ë¡œ ìž¬í˜„í•˜ê³ ê·¸ 사ìƒ�ì�„ 피체험ìž�ê°€ 체험하는 것ì�´ 가능합니다.
약 5.5kmì�˜ 시가지 코스ì—�ì„œ 횡단보행ìž�ë¡œì�˜ ì ‘ì´‰, ìš°íšŒì „ 타ì�´ë°�, 주차 차량간ì�˜ 튀어나옴 등 합계 13ê³³ì�˜ 위험 장면, 주ì�˜
장면� 체험하실 수 있습니다.
 |
|
 |
|
 |
| ▲횡단보행ìž�ë¡œì�˜ ì ‘ì´‰ |
|
â–²ìš°íšŒì „ 타ì�´ë°� |
|
▲주차 차량간� 튀어나옴 |
- 야간ì�˜ ìš´ì „ êµ�습
야간ì�˜ ìš´ì „ì—�ì„œ 지ì‹�, 기능 습ë“�ì�„ 위해 약 5.0kmì�˜ 시가지 코스ì—�ì„œ ìž�ì „ê±°ì�˜ 추월ì�´ë‚˜ ë�„ë¡œ 공사 ì°¨ì„ ê·œì œ 등 9ê³³ì�˜ 위험
장면, 주� 장면� 체험하실 수 있습니다.
 |
|
 |
| â–²ìž�ì „ê±°ì�˜ 추월 |
|
â–²ë�„ë¡œ 공사 ì°¨ì„ ê·œì œ |
- ê¸‰ë¸Œë ˆì�´í�¬ êµ�습 êµ�재
ê±´ì¡° 노면, 습윤 노면, ë�™ê²° 노면ì�˜ 기준ì�„ 충족하는 ì œë�™ 거리를 탑재하여 약 1.5kmì�˜ ì‚°ê°„ ë�„ë¡œ 코스를 체험하실 수 있습니다.
 |
|
â– ê±´ì¡° 노면ì—�ì„œì�˜ 주행 ì†�ë�„와 ì œë�™ 거리
| 시�100km→0km |
57.2m |
| 시� 80km→0km |
37.1m |
| 시� 60km→0km |
20.9m |
| 시� 40km→0km |
9.5m |
| 시� 20km→0km |
2.3m |
|
| â–²ì „ë°© 차량으로ì�˜ 추ë�Œ |
|
- ê³ ì†� êµ�습 êµ�재
약 20.0kmì�˜ ìž�ë�™ì°¨ ì „ìš©ë�„ë¡œ 코스ì—�ì„œ ê°œí��ë°”ì�˜ ì ‘ì´‰ì�´ë‚˜ 합류 타ì�´ë°� 등, ê³ ì†�ì�˜ 특성 등 ê³ ì†�ë�„ë¡œì—�ì„œ 필요한 ìš´ì „ ê¸°ìˆ ì�„
í•™ìŠµí• ìˆ˜ 있는 장면ì�„ 8장면 ì�´ìƒ� 체험하실 수 있습니다.
 |
|
 |
| ▲개í��바로ì�˜ ì ‘ì´‰ |
|
▲합류 타�� |
- ì§€ì— íŠ¹ì„± êµ�습 êµ�재
표준 ë�°ì�´í„°ì—�서는 약 8.0kmì�˜ ì‚°ê°„ë�„ë¡œ 코스ì—�ì„œ ì†�ë�„ 초과ì—� ì�˜í•œ 커브 ì�¼íƒˆ ë°� ì „ë°©ì°¨ëŸ‰ìœ¼ë¡œì�˜ 추ë�Œ, 지형 등 지ì—ì�˜ 특성ì—�
ìž…ê°�í•œ ë�„ë¡œì—�ì„œì�˜ ìš´ì „ 기능 학습ì�„ 체험하실 수 있습니다.
 |
|
 |
| ▲�� 초과� �한 커브 �탈 |
|
â–²ì „ë°©ì°¨ëŸ‰ìœ¼ë¡œì�˜ 추ë�Œ |
- 악조건하ì—�ì„œì�˜ ìš´ì „ êµ�습 êµ�재
약 5.2kmì�˜ ì‚°ê°„ë�„ë¡œ 코스ì—�ì„œ 5ê°œì�˜ 구간ì—� 안개, 비, 눈 등ì�˜ 악조건하ì—�ì„œì�˜ ìš´ì „ 기능 학습ì�„ 체험하실 수 있습니다.
 |
|
 |
| ▲눈보� 구간 |
|
▲짙�안개 구간 |
 ■옵션 시나리오
- 위반 종별 �재
ì�Œì£¼ ìš´ì „, ì†�ë�„ 위반 등ì—� ì�˜í•´ ìš´ì „ì—� ì–´ë– í•œ ì˜�í–¥ì�„ 미치는가를 체험하실 수 있습니다.
- 야간 시�성 �재
헤드ë�¼ì�´íŠ¸ë¥¼ ì�´ìš©í•œ 야간 주행시ì�˜ ìž¥ì• ë¬¼ì�„ ë°œê²¬í•˜ê³ ë‚˜ì„œ ì •ì§€í• ë•Œê¹Œì§€ì�˜ 거리를 ì†�ë�„ì�˜ ì°¨ì�´, 대ìƒ�(ìž¥ì• ë¬¼)ì�˜ 색ìƒ� ì°¨ì�´ 등ì—� ì�˜í•´
체험하실 수 있습니다.
�진단・집계 기능
- ìš´ì „ ì¡°ìž‘ì�´ë‚˜ 주행 ê²°ê³¼ì�˜ 로그ì—�ì„œ ìš´ì „ 기능ì�˜ 진단ì�„ 실시합니다. 로그로부터는 ì•¡ì…€ãƒ»ë¸Œë ˆì�´í�¬ì�˜ ì �ì ˆí•œ ì¡°ìž‘, 스티어ë§�ì�˜ 부드러운
ì¡°ìž‘, ì œí•œ ì†�ë�„ì�˜ 엄수, ì‹ í˜¸ê¸°, ì�¼ì‹œì •ì§€ì�˜ 준수, 위험 예측, ì•ˆì „ãƒ»ECOìš´ì „, ì „ë°© 주ì�˜(위험 예측), ì°¨í� 간격, ì–‘ë³´
ìš´ì „, 윙커ì�˜ ì¡°ìž‘, ì•ˆì „ë°¸íŠ¸ ì²´í�¬ì—� 대한 진단ì�„ 실시합니다. 진단 결과는 수치화하여 그래프로 표시ë�˜ì–´ ìš´ì „ìž�ì—� 대한 어드바ì�´ìŠ¤ë¥¼
ì¶œë ¥í•©ë‹ˆë‹¤.
 |
| ▲진단 결과 |
|
UC-win/Road DS체험 세미나
 ��시 : 2010년 7월 9�(금) 13:30~17:00   �참가비 : 무료
 �회장 : �럼��트 �경본사 GT타워 세미나룸 |
|
â– UC-win/Road Ver.5.0ã€€ì•ˆì „ ìš´ì „ ì‹œë®¬ë ˆì�´í„°ã€€ì•ˆì „ ìš´ì „ êµ�습 êµ�재 릴리스ì�¼ï¼š2010ë…„ 8ì›” |
| (Up&Coming '10 한여름호 게재) |
 |
|

>> �»•i‘��‡ƒJƒ^ƒ�ƒO
>> ƒvƒŒƒ~ƒAƒ€‰ïˆõƒT�[ƒrƒX
>> ƒtƒ@ƒCƒiƒ“ƒVƒƒƒ‹ƒTƒ|�[ƒg
|
![‚±‚̃y�[ƒW‚ðƒXƒ^�[ƒgƒy�[ƒW‚É�Ý’è‚·‚é](/image/start2.png)