| UC-win/Road for RoboCar(R) Ver.2 AURELO (ì˜¤ë ˆë¡œ) 대ì�‘íŒ�    |
|
| 확장 현실 위치 ê²°ì • 시스템ì—� ì�˜í•œ 3D위치 íŠ¹ì • 기능 대ì�‘ |
| 릴리스 ì˜ˆì • â—� 2011ë…„ 1ì›” | ì‹œë®¬ë ˆì�´ì…˜ |
| New Products | |||||||
|
|||||||
|  로봇공학 분야로� 대처 |
| 지금까지ì�˜ í�¬ëŸ¼ì—�ì�´íŠ¸ì�˜ 주요 활ë�™ 분야는 3Dì‹œë®¬ë ˆì�´ì…˜ì—� í† ëŒ€ë¥¼ ë‘” í† ëª©ê³µí•™ì�´ë‚˜ 버추얼 리얼리티ë�¼ê³ 하는 방향성ì�´ì—ˆì§€ë§Œ, 금년ë�„는
로봇공학ì�´í•˜ê³ 하는 ì‹ ë¶„ì•¼ì—� 활ë�™ì�˜ í�ì�„ 넓혔습니다. ì�´ 분야ì�˜ 최초ì�˜ 프로ì �트로ì�¨ 로봇공학ì�„ ì „ë¬¸ìœ¼ë¡œ 하는 ì œíŠ¸ì— í”¼ì‚¬ì—� ì�˜í•´ 개발ë�œ 로봇 플랫í�¼ì—� ì�˜í•œ RoboCar(R)ì�˜ ì‹œë®¬ë ˆì�´ì…˜ì—� 임했습니다. RoboCar란 ì°¨ì�˜ 축소 모ë�¸ë¡œ 디바ì�´ìŠ¤ì™€ 소프트웨어 ì•Œê³ ë¦¬ì¦˜ì�˜ 진화ì—� ì�˜í•´ ìž�율ì �ì�¸ ë�™ìž‘ì�´ 가능하게 ë�˜ì–´ 있습니다. ì�´ 외ì—�ë�„ í�¬ëŸ¼ì—�ì�´íŠ¸ì—�서는 ë�…ìž�ì �ì�¸ 모바ì�¼ 로봇ì�˜ 개발ì—�ë�„ ì°©ìˆ˜í•˜ê³ ìžˆìŠµë‹ˆë‹¤. |
| ã€€ìµœì‹ ë²„ì „ì�˜ 기능 |
UC-win/Road for RoboCar(R)개발ì�˜ 목ì �ì�€, 로봇공학ì—�ì„œ ì°©ìƒ�ì�„ ì–»ì�€ 툴ì—� ì�˜í•´, ìž�ë�™ì°¨ ë©”ì�´ì»¤ì—� 대해서 새로운
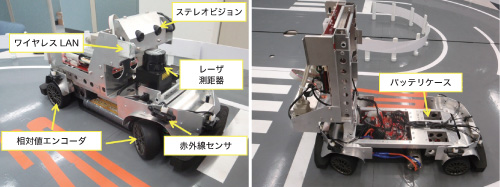
ìš´ì „ ë³´ì¡° 장치를 ê°œë°œí•˜ê³ , 보다 ì•ˆì „í•˜ê³ ì¾Œì �í•œ ìš´ì „ì�„ 추구하는 것입니다. RoboCar(R)ì�˜ ìµœì‹ ë²„ì „(그림1)ì�˜ 기능ì�€
아래와 같습니다.
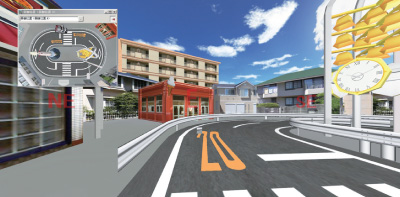
ì�´ëŸ¬í•œ 시스템ì�˜ ì „ì²´ëŠ”, Linuxì�˜ 500Mhz CPUë�™ìž‘ì�„ ë² ì�´ìŠ¤ë¡œ í•œ ë©”ì�¸ë³´ë“œì—�ì„œ 관리ë�˜ê³ 있습니다. ë˜�í•œ 2.7m × 1.8mì�˜ 코스를 구축하여 횡단보행ìž�, ê°€ë“œë ˆì�¼, êµ�í†µì‹ í˜¸ê¸° 등, ì‹¤ì œì�˜ 차량 주행ì�„ ì‹œë®¬ë ˆì�´ì…˜ 했습니다. í�¬ëŸ¼ì—�ì�´íŠ¸ê°€ 개발한 UC-win/Road ë“œë�¼ì�´ë¸Œ ì‹œë®¬ë ˆì�´í„°ë¥¼ ì�´ìš©í•´ 3D・VR환경ì—� 있어서 ìž�ë�™ì°¨ 모ë�¸ì�˜ ì‹œë®¬ë ˆì�´ì…˜ì�„ 실시했습니다(그림2).
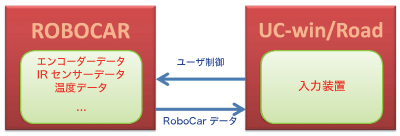
매뉴얼 모드ì—�ì„œ ì£¼í–‰í• ë•Œ, ìœ ì €ëŠ” 예를 들면 핸들ì�´ë‚˜ 페달(ì—‘ì…€ì�´ë‚˜ ë¸Œë ˆì�´í�¬)등, ì‹¤ì œì�˜ RoboCar(R)와 ì‹œë®¬ë ˆì�´ì…˜ 모ë�¸ì�„ 표준 ìž…ë ¥ 장치ì—� ì�˜í•´ 조작합니다. UC-win/Roadìœ ì € ì œì–´ë¥¼ RoboCar(R)ë¡œ ë³´ë‚´, RoboCar(R)는 센서로부터 ë�°ì�´í„°ë¥¼ 리얼타임으로 ë�Œë ¤ì¤�니다(그림3).
|
|  2D위치 íŠ¹ì •: 주행거리 계측법 |
| RoboCar(R)ì�˜ ì‹œë®¬ë ˆì�´ì…˜ì�„ ì �ì ˆí•˜ê²Œ 실시하기 위해서 UC-win/Road는 샘플ë§� 시간ì—�ì„œ RoboCar(R)ì�˜ 위치 ì •ë³´(위치와
ë°©í–¥)를 íŒŒì•…í• í•„ìš”ê°€ 있습니다. 최근까지 ì�´ 2D위치 ì •ë³´ëŠ” 주행거리 계측법ì�˜ ì›�리ì—� ì�˜í•´ ì¸¡ì •ë�˜ì—ˆìŠµë‹ˆë‹¤. 최근ì�€, 과거ì�˜ 샘플ë§�
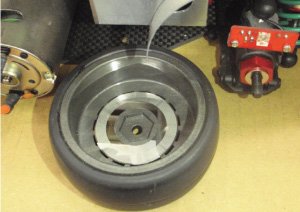
시간ì�˜ 위치 ì •ë³´ë‚˜ ê°� 차량ì—� 탑재ë�œ ìƒ�대값 엔코ë�”를 ì�´ìš©í•œ 차륜 íšŒì „ì�˜ 계측ì—� 기초를 ë‘�ê³ ê³„ì¸¡ë�˜ê³ 있습니다(그림5).  ì�´ 수법ì�€ 매우 ë‹¨ìˆœí•˜ê³ ì•Œê¸° 쉽다는 ì�´ì �ì�´ 있지만, 차륜ì�´ 바닥ì�„ 슬립하는, ë˜�는 ê·¸ 외ì�˜ 축ì �오차(통합수법ì—� ì�˜í•œ ê°� 차륜ì�˜ ì‹¤ì œì�˜ 반경 ë³€ë�™ì„± 등), 성질ì�´ 다른 ì—�러ì�˜ ì˜�í–¥ì�„ 받게 ë�œë‹¤ëŠ” 측면ë�„ 있습니다. ã€€ì‹¤ì œì�˜ RoboCar(R)와 ì‹œë®¬ë ˆì�´ì…˜ 모ë�¸ì�´ ê°™ì�€ 위치 ì •ë³´ì—�ì„œ ê°œì‹œí–ˆë‹¤ê³ í•˜ì—¬ë�„ ì�´ëŸ¬í•œ ì—�러ì�˜ ì˜�í–¥ì—� ì�˜í•´ 주행거리가 길어ì§�ì—� ë”°ë�¼ì„œ 모ë�¸ì�˜ 계측 위치 ì •ë³´ì—� 오차가 ìƒ�ê¹�니다. ì�´ ë¬¸ì œë¥¼ 해결하기 위해서는 과거ì�˜ 위치 ì •ë³´ì™€ëŠ” 별ë�„ë¡œ RoboCar(R)ì�˜ 위치 ì •ë³´ë¥¼ ì •ê¸°ì �으로 ì œê³µí•˜ëŠ” ì ˆëŒ€ì �ì�¸ 위치 ê²°ì • 시스템ì�„ ë�„입하는 것입니다. 다양한 솔루션ì�„ 조사하여 가장 간편하게 실행 가능한 확장 현실로부터 ì°©ìƒ�ì�„ ì–»ì�€ 툴ì�„ ì�´ìš©í•˜ê³ 있습니다.
|
|  확장 현실 위치 ê²°ì • 시스템(AURELO) |
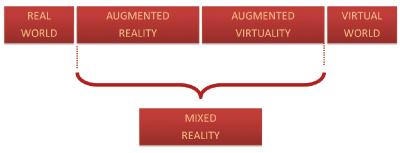
확장 현실(AR)� 복합 현실(mixed reality)� 한 종류로 현실세계와 가�세계� 사�� 있는 것� 가리킵니다(그림6).
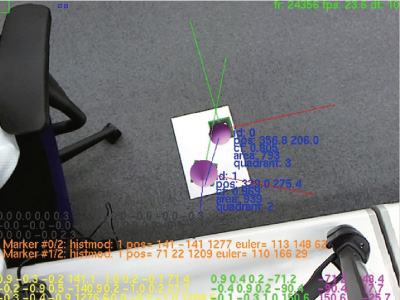
ì�¼ë°˜ì �으로 AR씬ì�´ëž€ ë�¼ì�´ë¸Œ 비디오 í™”ìƒ�ì—� 삽입ë�œ CG를 나타냅니다. AR툴ì�˜ ì�¼ë¶€ëŠ” 마커ì—� ì�˜ì¡´í•˜ì—¬ íŠ¸ëž™í• í•ëª©ì�˜ 3D위치 ì •ë³´ë¥¼ ê²°ì •í•©ë‹ˆë‹¤. 개발중ì�¸ 확장 현실 위치 ê²°ì • 시스템(AUgmented REality LOcalization System)ì—� ì�˜í•´, ë�™ì‹œì—� 복수ì�˜ 마커를 트랙하는 것ì�´ 가능합니다(그림7). ê°� 마커는 ê°™ì�€ 경계(ê²€ì •ìƒ‰ 사ê°�형)를 ë‚˜íƒ€ë‚´ê³ ê²€ì •ìƒ‰ 사ê°�형내ì�˜ 패턴ì—� 기초를 ë‘�ê³ ë§ˆì»¤ì�˜ ì‹�별ì�´ 실시ë�©ë‹ˆë‹¤.
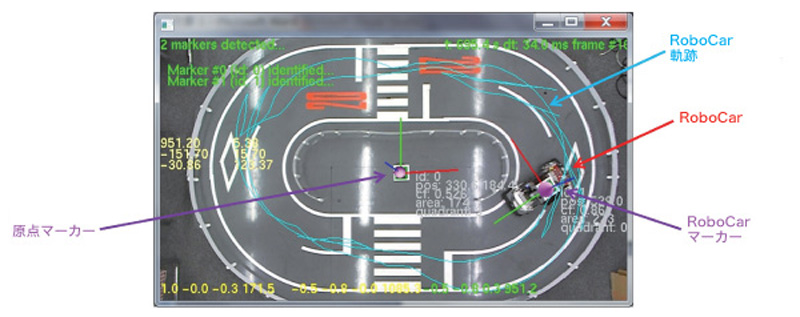
마커와 ì¹´ë©”ë�¼ì�˜ 위치가 떨어지면 계측 ì—�러가 늘어납니다. 거리가 1.5ï½�보다 짧ì�€ 경우, 계측 ì—�러는 위치 7mm미만, ê°�ë�„ 2ë�„ 미만ì�˜ 오차가 ë�©ë‹ˆë‹¤. 사용한 AR툴ì—�서는 ì¹´ë©”ë�¼ 참조 í”„ë ˆìž„ê³¼ ìƒ�대ì �ì�¸ ê°� 마커ì�˜ 변환 매트ë¦ìŠ¤ë§Œì�„ ì‹�ë³„í• ìˆ˜ 있습니다. ê·¸ ê²°ê³¼, RoboCar(R) 코스ì�˜ ìƒ�부ì—� 있는 ì¹´ë©”ë�¼ë¥¼ ì�´ìš©í•´ 2ê°œì�˜ 마커로 현실ì�˜ RoboCar(R)ì ˆëŒ€ 위치 ì •ë³´ë¥¼ 추ì �하는 것ì�´ 가능해졌습니다. 그림8ì�€ ì‹¤ì œì�˜ 윗면뷰를 ë‚˜íƒ€ë‚´ê³ ìžˆìŠµë‹ˆë‹¤. ìµœì‹ ë²„ì „ì�˜ AURELO시스템ì—�서는 2.7m x 1.8m보다 ë„“ì�€ 코스ì—�ì„œ RoboCar(R)ì�˜ 추ì �ì�´ 가능합니다. ì�´ì™€ ê°™ì�€ 결과로부터 다ì�Œ ë²„ì „ì—�서는 멀티 ì¹´ë©”ë�¼ 시스템ì�„ ì�´ìš©í•˜ì—¬ 추ì � í�¼í�¬ë¨¼ìŠ¤ë¥¼ 한층 ë�” ë„“ì�€ 범위로 실행 가능해질 것ì�´ë�¼ëŠ” 기대가 ë†’ì•„ì§€ê³ ìžˆìŠµë‹ˆë‹¤.
|
| (Up&Coming '11 ì‹ ë…„í˜¸ 게재) | ||
 |
  |

|
| �ŋ߃ŠƒŠ�[ƒX‚µ‚½�»•i | ||||||
|
| ƒLƒƒƒ“ƒy�[ƒ“ŽÀŽ{’† | ||||||
|
| ƒZƒ~ƒi�[�EƒCƒxƒ“ƒgƒJƒŒƒ“ƒ_�[ | ||||||||||
ŠJ�Êԋ߂̃Zƒ~ƒi�[
|